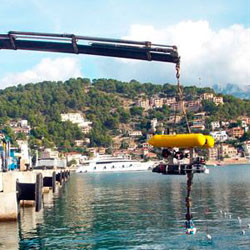
La finalidad del proyecto se basaba originariamente en explorar vías de progreso para el problema genérico de "búsqueda y recuperación" en el fondo marino de manera autónoma.
En particular, la idea de recuperar las cajas negras de las aeronaves, motivada, entre otras cosas, por la trágica desaparición en el océano Atlántico del avión de Air France que hacía la ruta Río-París en junio de 2009, "ayudó a elegir este contexto como hilo conductor de todo el proyecto, en lo que respecta a los escenarios reales de validación del mismo", según Pedro J. Sanz, catedrático de Ciencia de la Computación e Inteligencia Artificial de la Universitat Jaume I y coordinador del proyecto.
"Este sistema de intervención autónoma abre nuevas posibilidades y ofrece potenciales aplicaciones en el ámbito de la arqueología subacuática, la oceanografía o las plataformas marinas para extracción de gas y petróleo, entre otras".
En la evaluación final del proyecto europeo Trident, coordinado por la Universidad Jaume I de Castellón (UJI), se ha dado a conocer el éxito de las pruebas.
Según las mismas fuentes, a diferencia de otros métodos, basados en su mayoría en sistemas de control remoto o con un único propósito, el proyecto coordinado por Pedro J. Sanz, propone una nueva metodología que proporciona al robot una capacidad multitarea de destreza y manipulación autónomas para las operaciones de intervención en espacios submarinos desconocidos.
Sanz comenta que Trident demuestra la viabilidad para atacar el problema de la intervención en el contexto de la búsqueda y recuperación de un objeto cualquiera a nivel autónomo con independencia de cuál sea este objeto.
Se basa en un sistema multipropósito que incorpora una estrategia en dos etapas: en una primera, se lanza el sistema al agua y este, mediante un barrido del área de interés -donde se encuentra el objetivo de la intervención-, construye un mapa visual del fondo marino. "Hecho esto, el sistema emerge a la superficie y únicamente hay que indicarle, antes de lanzar el sistema de nuevo al agua, qué objetivo es el de la intervención y qué queremos hacer con él. Y en la segunda etapa se ejecuta la intervención", comenta.
Trident surge en marzo de 2010 a partir de los buenos resultados que apuntaba el proyecto nacional RAUVI y tras contactar con el profesor Giuseppe Casalino de la Universidad de Génova, máximo representante a nivel europeo de la robótica submarina.
De este modo, el proyecto se extiende a nivel europeo, con nuevos socios procedentes de Portugal, el Reino Unido e Italia, que se suman a los ya participantes del proyecto nacional: la Universitat Jaume I de Castellón, la Universitat de Girona y la Universitat de les Illes Balears.
El nuevo proyecto amplía y supera con creces las expectativas de RAUVI al ir integrando y mejorando la mecatrónica del I-AUV. Así, el vehículo cuenta con un nuevo brazo mucho más potente y la nueva mano diestra mucho más compleja y multipropósito.
[...]
Fuente: El Mundo
1457 lecturas | Ver más notas de la sección Actualidad
 - BRENT 109,91
 | DIVISAS: DOLAR 1.540,00 - EURO: 1.770,00 - REAL: 3.100,00 | MINERALES: ORO 4.162,60 - PLATA: 57,19 - COBRE: 657,52