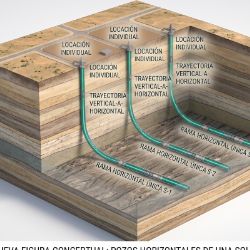
Un avance que abre el interrogante sobre el potencial de este tipo de trayectorias y su posible aplicación en Vaca Muerta.
Recientemente, Parallax Energy, una empresa canadiense de exploración y producción de petróleo y gas, perforó con éxito un pozo en U de 7.246 metros en 13,25 días, incluyendo una destacada rama lateral de 4.487 metros completada en una sola corrida de perforación; todo un récord por la complejidad del diseño del pozo y los desafíos tecnológicos.
La perforación se realizó utilizando el sistema PowerDrive Orbit RSS de Pacesetter, equipado con Gamma Azimutal y comunicación ZIP RSS. Uno de los principales hitos de la operación fue completar 71 de los 72 downlinks del sistema RSS, esto es, envío de datos al sistema de fondo mediante señal electromagnética (EM) desde superficie, mientras que solo uno requirió completarse de manera manual.
¿Cómo funciona la tecnología ZIP RSS?
Envío de comandos (Downlinking): En la perforación convencional, para enviar una instrucción al RSS (por ejemplo, "aumenta la inclinación a 5°") se requiere modificar el flujo de lodo o cambiar la velocidad de rotación (RPM) desde la superficie, lo cual toma varios minutos y requiere pausar la perforación. Con ZIP RSS, las órdenes se envían como señales electromagnéticas (EM) directamente desde el tablero o consola de superficie.
Sin pérdida de tiempo (Zero/Minimal Downtime): Los comandos (instrucciones de cambios de parámetros) viajan a través de la formación rocosa o la sarta en cuestión de segundos y se reciben mientras la herramienta sigue perforando a fondo ("en circulación de lodo y rotación continuos").
Automatización: Facilita que un sistema automatizado en superficie programe y ajuste los parámetros de trayectoria del pozo casi de forma instantánea.
El resultado representa una demostración sobresaliente de la combinación entre tecnología y ejecución operativa.
Ventajas técnicas y aplicaciones
Eliminación del Pipedrag y fricción: Al generar el peso en el fondo, evita tener que empujar la sarta desde la superficie, eliminando el riesgo de pandeo (buckling) por compresión en secciones horizontales o pozos en U/laterales largos.
Reducción de vibraciones: Mitiga drásticamente fenómenos como el stick-slip y la vibración axial/torsional, extendiendo la vida útil del trépano y del BHA.
Mayor ROP (Rate of Penetration): Aumenta la velocidad de penetración en formaciones duras.
Compatibilidad con Coiled Tubing Drilling(CTD): Permite aplicar peso suficiente sobre el trépano utilizando tubería continua (NexTitan Extens), donde normalmente el CT no puede aplicar alta capacidad de empuje.
Mecanismo de funcionamiento Next Titan Extens
Anclaje y empuje autónomo: En lugar de depender exclusivamente del peso de la sarta o de la gravedad desde la superficie, la herramienta se ancla neumática/hidráulicamente contra las paredes del pozo (wellbore) y genera su propio empuje axial (thrust) directamente en el fondo, cerca del trépano.
Fuerza de empuje: Produce un empuje continuo de hasta 30.000 a 32.000 lbs-fuerza por unidad, de forma independiente al drag o la compresión de la sarta.
Optimización en tiempo real: Cuenta con sensores a bordo que monitorean vibraciones y dinámicas de perforación. Ajusta la fuerza en tiempo real para mantener un peso constante y suave sobre el trépano.
Resumen histórico de experiencias
En 2019, Shell completó un pozo horizontal en U (tipo “clip”) en la Cuenca Delaware, utilizando el Rig 773 de Ensign Energy Services. El desafío de perforación fue considerable.
Inicialmente, Shell tenía como objetivo alcanzar aproximadamente 8,5°/100 ft. El sistema RSS solo logró alrededor de 8°/100 ft después de unos 400 ft de construcción de ángulo, por lo que Shell cambió a un motor con bent sub de 2° y un agitador para completar el giro de 180°, y luego volvió a utilizar RSS para la segunda rama lateral.
El verdadero desafío no era simplemente generar esa geometría, sino mantener una transferencia efectiva del peso sobre la barrena (WOB), conservar márgenes adecuados de torque y arrastre y garantizar el acceso mecánico a través de la curva, permitiendo al mismo tiempo el despliegue del casing y las intervenciones de completación. Shell identificó como riesgos principales la transferencia de peso hacia la barrena en la segunda rama lateral, la recuperación del BHA a través de la curva, el despliegue del casing y el acceso para las operaciones de completación.
Esto está directamente relacionado con el problema de la transferencia de fuerza en fondo de pozo. Tecnologías como NexTitan están específicamente diseñadas para abordar esta limitación mediante la generación de fuerza controlable en fondo, en lugar de depender exclusivamente del WOB aplicado desde superficie.
NexTitan es un sistema autónomo de tracción y control en el fondo del pozo (Downhole Drive System) desarrollado por la empresa GA Drilling. Está diseñado específicamente para solucionar los problemas de transferencia de peso sobre el trépano (Weight on Bit - WOB) y fricción en pozos complejos, laterales extensos (Extended Reach) o formaciones de roca muy dura.
A medida que los pozos se vuelven más largos y complejos, el verdadero factor diferencial no es solamente la tecnología, sino la capacidad de convertirla en un desempeño de perforación consistente y repetible. Es en esa combinación de ingeniería, herramientas y ejecución operativa donde se consiguen mejoras significativas.
Evolución Pozos en "U" hasta el presente
La siguiente gráfica representa la cantidad actual de pozos en U, con todas las variantes minimizadas, lo cual indica el crecimiento en este tipo de trayectorias en la Industria.
Fuente: Petrolnews Argentina
282 lecturas | Ver más notas de la sección Novedad Técnica
 - BRENT 104,58